
Прецизионное позиционирование с энкодером Kubler 8.5873.1424.G223
Энкодер Kubler 8.5873.1424.G223 относится к категории инкрементальных датчиков углового положения, предназначенных для преобразования механического вращения в цифровой электрический сигнал. Устройство применяется в системах автоматизации, позиционирования, сервоприводах, станках с ЧПУ, упаковочных и транспортных линиях. Энкодер обеспечивает высокую точность отслеживания угла поворота и скорости вращения; формирует импульсный выходной сигнал; интегрируется в промышленные системы управления различной архитектуры.
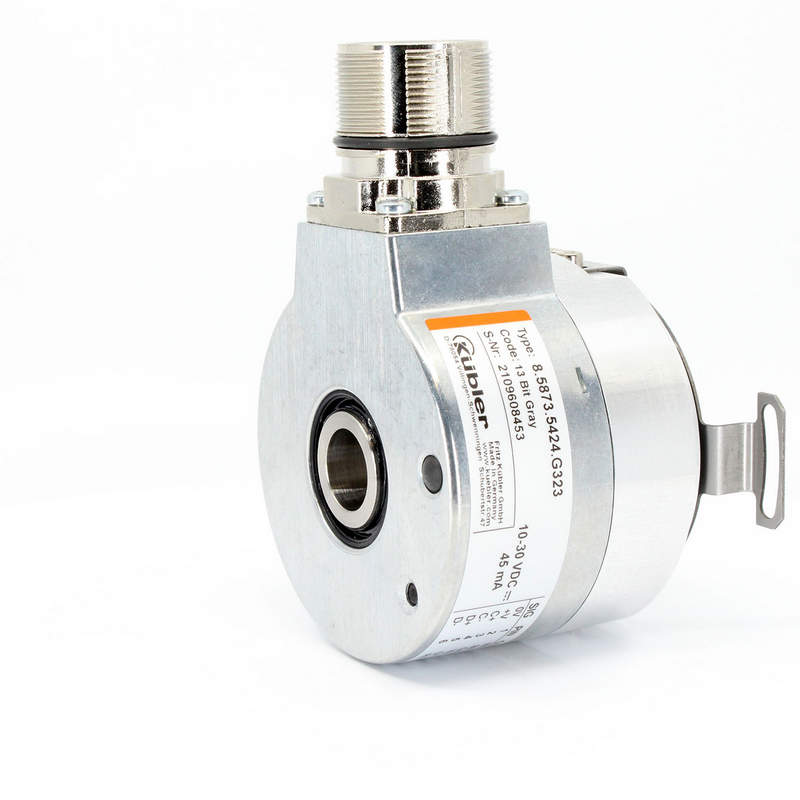
Конструктивное исполнение и механическая часть
В данном разделе перечислены элементы конструкции, определяющие точность измерения и устойчивость к механическим воздействиям:
- Корпус — выполнен из алюминиевого сплава или усиленного композитного материала; обеспечивает защиту от пыли и влаги; устойчив к вибрациям и умеренным ударным нагрузкам; рассчитан на промышленную эксплуатацию.
- Вал — стальной, закаленный; соединяется с приводным механизмом напрямую или через муфту; обеспечивает передачу вращения на измерительный диск; допускает определенный радиальный и осевой допуск нагрузки.
- Подшипниковый узел — шариковые подшипники закрытого типа; обеспечивают плавность вращения; минимальный люфт; стабильность сигнала при высоких оборотах.
- Измерительный диск — выполнен из стекла или металла с нанесенной кодовой разметкой; содержит равномерно распределенные прозрачные и непрозрачные участки; определяет разрешающую способность энкодера.
- Оптический модуль — включает источник света и фотоприемник; преобразует изменения светового потока в электрические импульсы; обеспечивает формирование двухфазного сигнала.
Основные технические характеристики
Ниже приведены ключевые параметры, влияющие на функциональность устройства и его совместимость с системой управления:
- Тип энкодера — инкрементальный; формирует импульсный сигнал без абсолютного кодирования положения; требует опорной точки для определения начального положения.
- Количество импульсов на оборот — определяется параметром 1424; обеспечивает определенную дискретность измерения; чем выше число импульсов, тем выше разрешение позиционирования.
- Выходной сигнал — двухканальный A и B; сдвиг фаз 90 электрических градусов; наличие нулевого канала Z для определения базовой позиции.
- Тип выхода — может быть TTL или HTL в зависимости от исполнения; определяет уровень логического сигнала; влияет на длину допустимого кабеля и устойчивость к помехам.
- Напряжение питания — стандартное для промышленных систем; стабилизированное; допустимые отклонения в пределах установленного диапазона.
- Максимальная частота выходного сигнала — ограничена скоростью вращения и разрешением; учитывается при выборе контроллера.
- Максимальная скорость вращения — определяется механическими характеристиками подшипников и диска; при превышении возможно искажение сигнала.
- Степень защиты — IP65 или аналогичная; допускает эксплуатацию в пылевых и влажных условиях; защита от струй воды.
- Диапазон рабочих температур — рассчитан на промышленную среду; устойчивость к отрицательным и повышенным температурам без деградации сигнала.
Принцип действия и формирование импульсов
Процесс преобразования вращения в цифровой сигнал включает в себя:
- При вращении вала вращается измерительный диск с нанесенными кодовыми сегментами; оптический источник излучает свет на диск; световой поток периодически перекрывается и проходит через прозрачные участки.
- Фотоприемник фиксирует изменения интенсивности света; формирует электрические импульсы; частота импульсов пропорциональна скорости вращения.
- Два канала A и B расположены с фазовым сдвигом; это позволяет определять направление вращения — при опережении сигнала A относительно B фиксируется одно направление, при обратном порядке — противоположное.
- Канал Z формирует один импульс за оборот; используется для синхронизации; обеспечивает определение нулевой позиции или калибровку системы.
- Разрешающая способность определяется количеством импульсов на оборот; при использовании счета фронтов возможно увеличение точности в 2 или 4 раза; применяется метод квадратичного декодирования.
Режимы эксплуатации и особенности применения
Энкодер может функционировать в различных режимах в зависимости от задачи управления:
- Режим измерения скорости — подсчет импульсов за фиксированный интервал времени; вычисление частоты вращения; используется в системах регулирования оборотов.
- Режим позиционирования — накопительный счет импульсов; определение углового положения относительно базовой точки; применяется в сервоприводах и ЧПУ.
- Режим обратной связи — использование сигнала в замкнутом контуре управления; корректировка скорости и положения; повышение точности механизма.
- Работа в условиях вибрации — допускается при соблюдении предельных значений ускорений; корпус и подшипники рассчитаны на промышленную среду; избыточные нагрузки могут вызвать механический люфт.
- Эксплуатация при высоких скоростях — требует учета частоты сигнала; контроллер должен поддерживать соответствующую частоту обработки импульсов; при превышении возможна потеря данных.
Монтаж и техническое обслуживание
Правильная установка и контроль состояния обеспечивают стабильность сигнала и длительный срок службы:
- Соосность вала — обязательное условие; использование эластичной муфты; компенсация небольших перекосов.
- Недопустимость ударных нагрузок на вал; исключение превышения радиальных усилий; соблюдение паспортных значений.
- Периодический осмотр корпуса; проверка герметичности; контроль состояния кабеля и разъемов.
- Отсутствие конденсации внутри корпуса; обеспечение температурного режима; предотвращение коррозии внутренних компонентов.
Области применения
Энкодер Kubler 8.5873.1424.G223 используется в широком спектре промышленных систем:
- Станки с числовым программным управлением; точное позиционирование осей; контроль перемещения.
- Конвейерные системы; измерение скорости ленты; синхронизация процессов.
- Упаковочные машины; контроль угловых перемещений; обеспечение повторяемости циклов.
- Сервоприводы; обратная связь по скорости и положению; повышение точности регулирования.
- Роботизированные комплексы; определение координат вращающихся звеньев; формирование управляющих сигналов.
Таким образом, энкодер Kubler 8.5873.1424.G223 представляет собой точный и надежный датчик углового положения, предназначенный для использования в системах автоматизации и управления. Инкрементальный принцип действия, прочная конструкция, устойчивость к внешним воздействиям и высокая разрешающая способность обеспечивают стабильную работу в различных режимах эксплуатации. При соблюдении требований монтажа, электромагнитной совместимости и температурного режима устройство демонстрирует долговечность и высокую точность измерения, что делает его эффективным элементом современных промышленных систем.