
Инкрементальный энкодер Kuebler 8.5000.8354.2000 — надежный контроль скорости и положения
Инкрементальный энкодер Kübler 8.5000.8354.2000 представляет собой датчик положения и перемещения, предназначенный для преобразования механического движения в цифровой сигнал с высокой разрешающей способностью; широко применяется в системах автоматизации, позиционирования и числового программного управления; обеспечивает точное отслеживание угловых и линейных перемещений валов, кареток, шпинделей и других движущихся элементов техники.
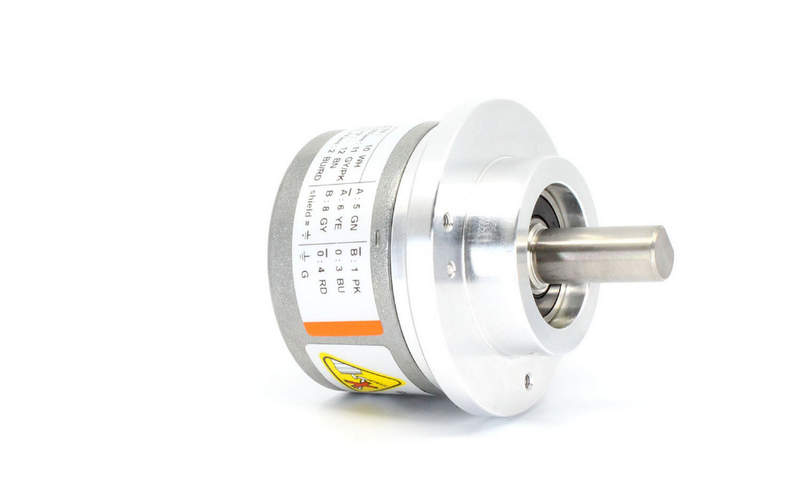
Конструктивное устройство
Детальные сведения о конструкции энкодера позволяют понять, как он достигает высокой точности и устойчивости сигналов:
- Корпус — выполнен из анодированного алюминия или прочного сплава; обеспечивает механическую защиту внутренних элементов от ударов, вибраций, пыли и влаги; может иметь защиту от коррозии.
- Вал — центральный, вращающийся элемент; выполнен из нержавеющей стали; устойчив к износу; рассчитан на передачу вращения от приводного вала или шестерни; диаметр и длина вала согласованы с интерфейсом механической системы.
- Дисковый измерительный элемент — оптически или магнитно размеченный диск с высокой плотностью делений; обеспечивает формирование импульсного сигнала с заданным разрешением; материал и технология изготовления влияют на точность измерений.
- Оптическая или магнитная система считывания — включает источник излучения (светодиод или магнитный датчик), приемник (фотодетектор или магниточувствительный элемент) и систему линз или магнитных маркеров; формирует цифровые сигналы A, B и, при наличии, Z; обеспечивает синхронность и четкость импульсов.
- Подшипниковый узел — обеспечивает стабильное вращение вала; минимизирует люфты и биения; рассчитан на длительный ресурс без обслуживания; предпочтительно используют подшипники с низким коэффициентом трения.
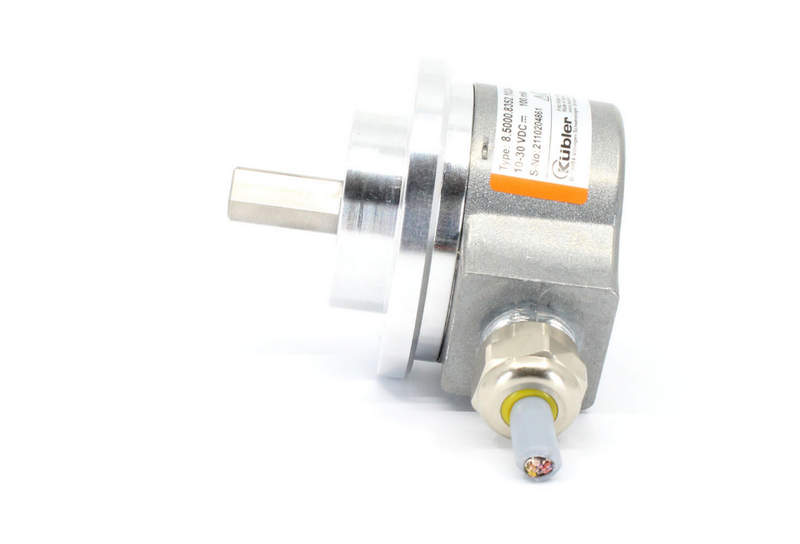
- Клеммный или разъемный интерфейс — обеспечивает электрическое соединение энкодера с системой управления; может быть в виде кабеля с герметичным вводом или разъема стандарта industrial; предусмотрены уплотнения для защиты от влаги и пыли.
Основные технические параметры
Перечисленные ниже характеристики определяют функциональные возможности энкодера и его пригодность для конкретных задач:
- Разрешение — количество импульсов на оборот, формируемых сигналами A и B; высокое разрешение обеспечивает более точное позиционирование; определяет минимальный шаг измерения.
- Тип сигнала — инкрементальный цифровой; формируются два квадратурных канала A и B, смещенные по фазе на 90; дополнительный канал Z (опционально) выдает один импульс на оборот для определения нулевой точки.
- Максимальная частота сигнала — предел, до которого система считывания может корректно обработать импульсы; зависит от скорости вращения и разрешения; обеспечивает стабильность измерения при высоких скоростях.
- Напряжение питания — рабочий диапазон напряжения для питания электронной части; стабильность питания влияет на качество сигналов; пульсации и шумы питания могут привести к ошибкам считывания.
- Интерфейс выходных сигналов — может быть с открытым коллектором, линейным драйвером, HTL, TTL; выбор интерфейса определяет совместимость с контроллерами и считывающей электроникой.
- Коэффициент защиты корпуса — уровень устойчивости к пыли, влаге и внешним воздействиям; важен при эксплуатации в промышленных условиях; класс IP указывает на степень защиты.
- Рабочие температуры — диапазон температур окружающей среды, при которых энкодер сохраняет работоспособность без ухудшения характеристик; важно учитывать при выборе для конкретного применения.
- Механическая прочность — пределы допустимых нагрузок по вибрации, удару, осевой и радиальной нагрузке на вал; отражает способность устройства выдерживать эксплуатационные нагрузки.
Принцип действия
Понимание физического принципа работы позволяет объяснить, как энкодер выполняет свою функцию в автоматизированных системах:
- При механическом вращении вала энкодера диск с разметкой также вращается; оптическая или магнитная система считывания фиксирует прохождение каждого деления через зону чтения; формируются последовательные изменения светового или магнитного поля.
- Электронный блок преобразует изменения, фиксируемые приемниками, в цифровые прямоугольные сигналы; сигналы A и B находятся в квадратурной фазе друг относительно друга; сдвиг по фазе обеспечивает определение направления вращения.
- Каждое изменение состояния сигнала считается одним инкрементом (импульсом); количество импульсов пропорционально углу поворота; при наличии сигнала Z — единовременный импульс на каждую полную револьверную позицию; используется для калибровки или сброса отсчета.
- Система управления (ПЛК, контроллер движения) принимает сигналы A, B, Z; позволяет определять текущую позицию, скорость вращения и направление движения; преобразует импульсы в реальные физические параметры.
Режимы эксплуатации
Ниже перечислены основные режимы, при которых энкодер функционирует в различных условиях работы:
- Статический режим — энкодер фиксирует положение вала при его остановке; сохраняется последний отсчет; используется для позиционирования и контроля остановившегося положения.
- Динамический режим — при вращении вала энкодер генерирует поток импульсов; частота сигналов пропорциональна скорости вращения; контроллер обработки обязан корректно считывать сигналы без потерь.
- Нормальный режим — условия окружающей среды и нагрузок в пределах указанных производителем; оптимальная работа без деградации характеристик.
- Экстремальные режимы — повышенные температуры, вибрации, удары; возможны временные искажения сигналов; при превышении допустимых значений возможен выход устройства из строя или ухудшение точности.
Подключение и интерфейсы
Данный раздел посвящен способам подключения энкодера к системе управления и особенностям интерфейсов:
- Выходные сигналы A, B, Z подаются на входы контроллера движения; последовательность подключения зависит от требуемого интерфейса (TTL, HTL и др.); правильная схемотехника обеспечивает четкие импульсы без паразитных наводок.
- Использование экранированного кабеля — снижает влияние внешних электромагнитных помех; экран заземляется на одной стороне; предотвращает шумы на входах контроллера.
- Сопротивление линий и согласование уровней — важно для передачи сигналов по длине; при высоких частотах рекомендуется применение буферных усилителей или драйверов; снижает искажения и потери сигналов.
- Питание энкодера должно быть стабильным; переходные процессы и пульсации питания могут привести к ошибкам считывания; необходима фильтрация питания и соблюдение номинальных параметров питания.
Области применения
Инкрементальный энкодер Kübler 8.5000.8354.2000 применяется в широком спектре автоматизированных систем:
- Станки с числовым программным управлением (ЧПУ) — контроль положения шпинделя и подачи; синхронизация движений.
- Робототехника — определение углов поворота сочленений; обратная связь по положению.
- Конвейерные системы — измерение перемещений лент; контроль скорости.
- Подъемно-транспортное оборудование — определение высоты подъема; отслеживание положения груза.
- Позиционирующие устройства — точное наведение механизмов; автоматическая корректировка положения.
Таким образом, инкрементальный энкодер Kübler 8.5000.8354.2000 представляет собой высокоточное измерительное устройство, предназначенное для преобразования механических перемещений в цифровые сигналы; сочетает прочную конструкцию, высокую разрешающую способность, устойчивость к внешним воздействиям и широкие возможности применения в системах автоматизации и управления движением. Понимание его принципов работы, технических характеристик, режимов эксплуатации и методов подключения позволяет эффективно использовать энкодер для решения задач позиционирования, измерения скорости вращения и слежения за движением в разнообразных технических системах.