
Программируемый контроллер узла сети CAN — надежное решение для CANopen-систем
Современные распределённые системы управления всё чаще строятся на базе полевых шин, и одной из самых востребованных технологий сегодня является сеть Controller Area Network (CAN). Разработанная для автомобильной промышленности, она получила широкое распространение в промышленной автоматизации, медицинском оборудовании, железнодорожных системах и робототехнике. Центральным элементом таких систем являются программируемые контроллеры — узлы, выполняющие сбор, обработку и передачу данных.
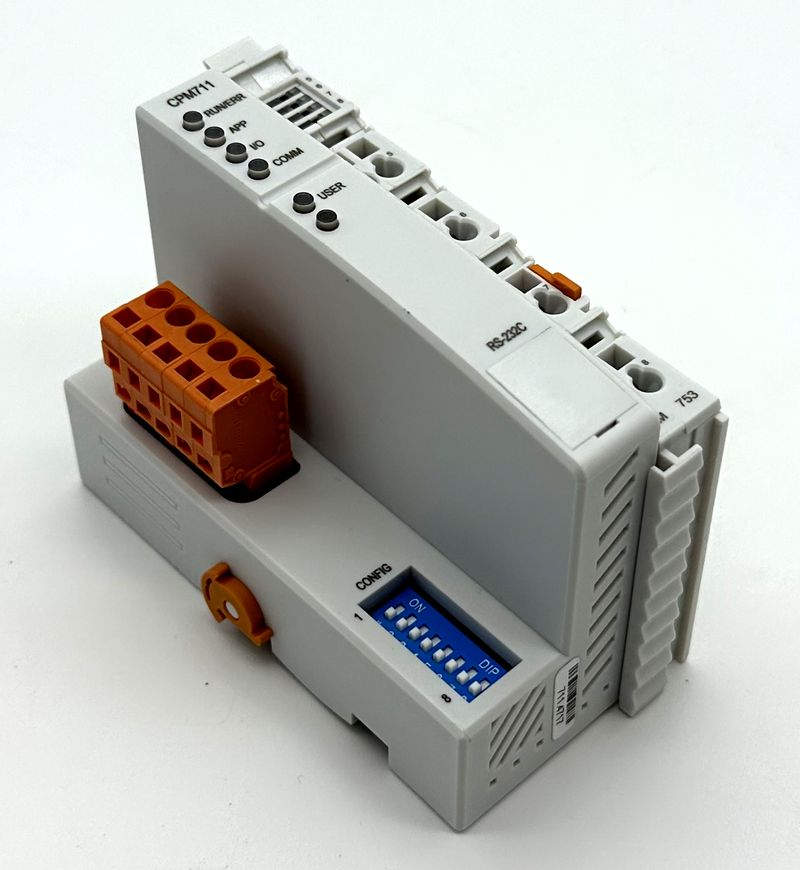
Архитектура и структура контроллера
Программируемый контроллер CAN-узла представляет собой электронный модуль с микроконтроллером, интерфейсом CAN и программируемой логикой. Он включает в себя следующие основные компоненты:
- Процессорный модуль — микроконтроллер с поддержкой CAN (например, STM32, NXP LPC, Renesas RX);
- Интерфейс CAN — физический уровень связи, реализованный через трансивер (обычно на микросхеме типа TJA1050 или SN65HVD230);
- Память — энергонезависимая память для хранения настроек, переменных и прошивки (Flash, EEPROM);
- Порты ввода-вывода — для подключения датчиков, исполнительных механизмов, кнопок, светодиодов;
- Блок питания — стабилизатор напряжения, фильтрация, защита от перенапряжений;
- Программируемая прошивка — поддержка CANopen-стека, конфигурация PDO/SDO, управление таймерами, событиями и логикой.
Контроллер может монтироваться на DIN-рейку, встраиваться в щит или быть частью модульной системы.
Принцип работы контроллера в сети CAN
Контроллер обменивается данными по CAN-сети, используя короткие сообщения фиксированной длины (до 8 байт на кадр) с идентификаторами, определяющими приоритет и назначение. Он слушает шину, фильтрует сообщения, адресованные ему, и реагирует в соответствии с заданной логикой. Принципиальные особенности работы:
- Безадресная передача — вместо уникальных адресов используются идентификаторы сообщений;
- Метод арбитража по приоритету — устройства с более высоким приоритетом (меньшим значением идентификатора) получают доступ к шине первыми;
- Механизм подтверждения и повторной передачи — встроенная надёжность и контроль ошибок;
- Полная дуплексная логика — прием и передача по одной витой паре (CAN_H и CAN_L).
Контроллер может выполнять как приём (например, сбор данных с датчиков), так и передачу (управление исполнительными механизмами, отправка статуса).
Протокол CANopen: структура и уровни
CANopen — это надстройка над базовой CAN-шиной, стандартизованная CiA (CAN in Automation) и описанная в спецификациях CiA 301, 302 и др. Она определяет логическую структуру данных, профили устройств и механизмы управления. Основные уровни и механизмы:
- Объектный словарь (Object Dictionary) — основа всей коммуникации, представляет собой таблицу переменных, разбитых по индексам и подиндексам.
- SDO (Service Data Object) — используется для чтения и записи данных в объектный словарь. Передача точечная, с подтверждением.
- PDO (Process Data Object) — быстрая передача данных без подтверждения. Используется для циклического обмена (например, передача значения температуры каждые 100 мс).
- NMT (Network Management) — управление состоянием узлов (Pre-Operational, Operational, Stopped). Главный контроллер (NMT Master) может запускать или останавливать устройства.
- Heartbeat и Node Guarding — механизмы мониторинга живости узлов.
- EMCY (Emergency Message) — мгновенное оповещение о критических ошибках (например, перегрев, отказ питания).
Режимы работы узла
Контроллер в сети CANopen может работать в нескольких режимах:
- Pre-Operational — загрузка параметров, инициализация, передача только SDO;
- Operational — активный режим, возможна передача PDO и выполнение задач управления;
- Stopped — узел не участвует в обмене, ожидает команды на активацию.
Выбор режима осуществляется через управляющие команды NMT.
Программирование логики контроллера
Программируемый контроллер позволяет настроить поведение устройства без перепрошивки. Логика может включать:
- Настройку периодичности PDO (по таймеру, по событию);
- Обработку аварийных сигналов (например, отключение нагрузки при перегреве);
- Реакции на команды по SDO (например, изменение уставок);
- Участие в автоматике — например, если вход 1 активен и температура > 50 C, включить реле 2.
Конфигурация производится через CANopen-конфигураторы (например, CANeds, Ixxat, EDS Editor) или по SDO через главную систему управления.
Преимущества применения
Использование программируемого CAN-контроллера с поддержкой CANopen даёт ряд очевидных преимуществ:
- Стандартизированное взаимодействие — легко интегрируется в сети с другими устройствами CANopen;
- Гибкость конфигурации — возможность менять поведение без замены оборудования;
- Масштабируемость — легко добавлять новые узлы, не перегружая шину;
- Повышенная надёжность — встроенные механизмы контроля ошибок и отказоустойчивости;
- Унификация прошивок и конфигураций — переносимость между проектами.
Области применения
Такие контроллеры находят широкое применение в следующих сферах:
- Промышленная автоматизация — станки, конвейеры, датчики, приводы;
- Транспортные системы — поезда, автобусы, специализированная техника;
- Медицинское оборудование — мобильные платформы, диагностические устройства;
- Робототехника — управление сервоприводами, датчиками, актуаторами;
- Энергетика — сбор данных с трансформаторов, распределительных щитов.
Таким образом, программируемый контроллер узла сети CAN с поддержкой протокола CANopen — это мощный инструмент для построения гибких, надёжных и масштабируемых систем автоматизации. Благодаря структурированной модели данных, поддержке стандартных коммуникационных профилей и возможности конфигурации логики на уровне объекта, такие устройства становятся неотъемлемой частью современных распределённых решений. Их применение позволяет значительно упростить разработку, повысить надёжность и обеспечить совместимость компонентов от разных производителей.